四条产品线,覆盖测评全链路
所有产品的边缘 AI 推理与车载计算基于 NVIDIA Jetson 平台部署。R-Eval 已上线运行,R-Box 与 R-ORV 已完成原型验证。
造出来就是为了撞的测试载体
市面科研底盘 ≤10 km/h、室内平地、单车构型、单价 7.5–15 万元——是"舍不得撞"的实验室资产。 R-ORV 把每个参数反过来做:304×215 mm 紧凑尺寸、极速 60 km/h、单台成本 ≤3 万元、可消耗, 为对抗性测试、故障注入与多车场景设计。
| 尺寸 | 304 × 215 mm |
|---|---|
| 直线极速 | 60 km/h(2026 年野外实测) |
| 赛道平均速度 | 35 km/h(非铺装赛道实测) |
| 单台成本 | ≤ 3 万元 |
| 构型 | 高动力阿克曼转向四驱越野底盘,可搭载 R-Box 测量单元 |
| 边缘计算 | NVIDIA Jetson 平台,支撑运动状态感知与动力分配调控 |
| 状态 | 原型验证完成;批量一致性以 60 台小批量验证为准 |
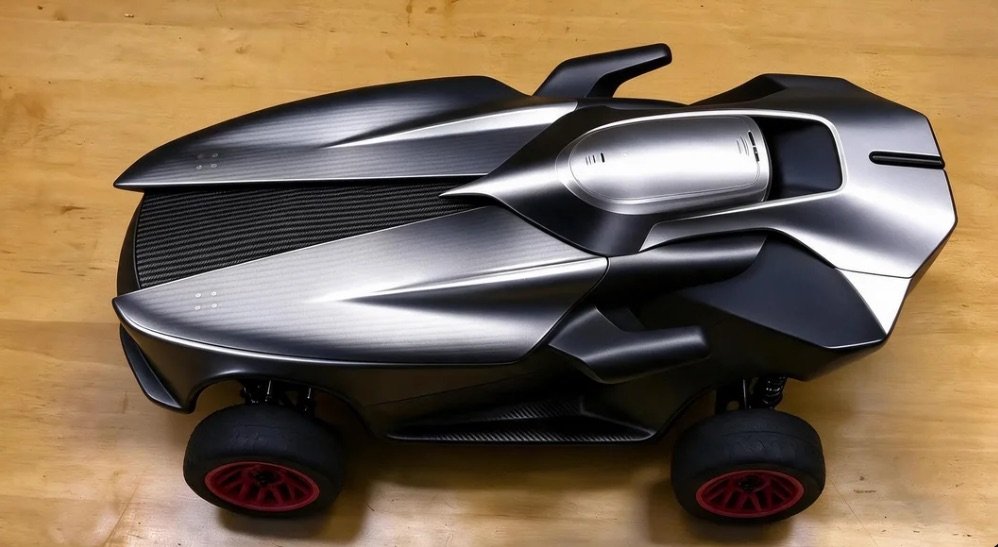
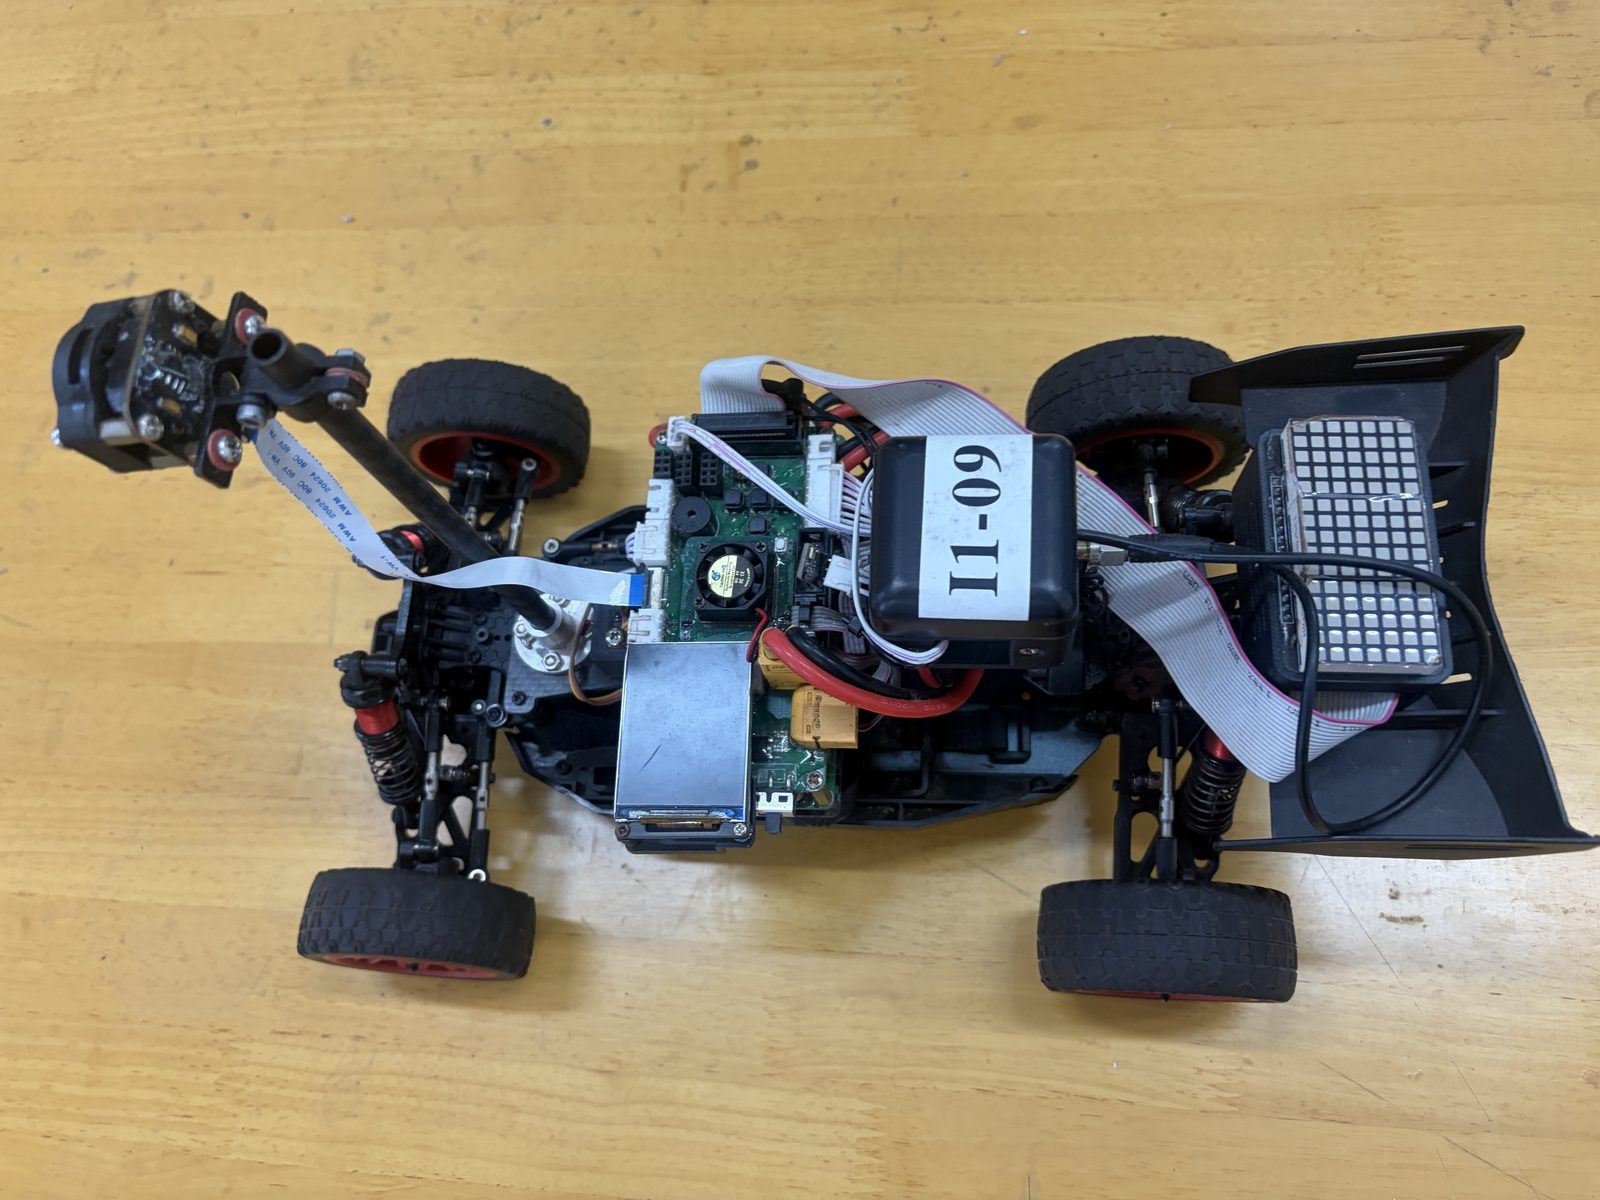
品牌视频:R-ORV 实车实测 + 对抗赛事概念演绎(92 秒)。
测量即取证
自研车载测量硬件,边缘采集与预处理基于 NVIDIA Jetson 平台。试制 5 台并完成装车验证,17+ 维数据稳定采集——采集与取证留存在同一步完成。
17+ 维数据
IMU、视觉、CAN 总线、协同链路、故障事件等多源数据统一入仓。
统一时基
GNSS 拒止条件下保持时间同步——这是工程壁垒,不是算法问题。
故障注入
标准化故障场景:设计过、可复现、可回放,直接喂养 RRI / CRI 指标。
防篡改采集
采集即证据:测评报告可审计、可复查。
| 原型状态 | 试制 5 台,装车采集链路已跑通 |
|---|---|
| 量产状态 | 60 台小批量验证后启动交付(验证中) |
智能测评与辅助裁决平台
自研测评软件,SaaS 或本地化部署,已上线运行。处理链路端到端跑通:R-Box 捕获 → R-Eval 时序对齐 → 事件切片 → 指标输出。测评结论可复现、可审计、可溯源。
在线演示需 Kimi 账号登录;工作区含公开赛事大屏与测评工作区。
从捕获到结论,四步闭环
车载测量单元采集 17+ 维数据,统一时基,防篡改留证
多源异构数据对齐到统一时间基准,交叉验证成为可能
按故障事件与任务阶段自动切片,故障归因大幅提效
RRI / CRI 量化评分,结论可复现、可审计
一个平台,三种视角
测评工作区
导入 R-Box 采集数据,完成时序对齐、事件切片与指标计算;按赛事与任务组织测评项目,结论留档可回溯。
辅助裁决 · 可溯源
每一道裁决对应到原始数据片段与时间戳:判分依据可回放、可复核,争议可仲裁——赛事执裁与交付验收同一套逻辑。
公开赛事大屏
赛事期间对外公开的成绩与过程展示:排名、任务完成度、关键事件时间线,让"看得见的测评"成为传播素材。
系统在跑,界面为证
以下为 R-Eval 裁决系统实机截图:测评总览与评分裁决两个核心视图。
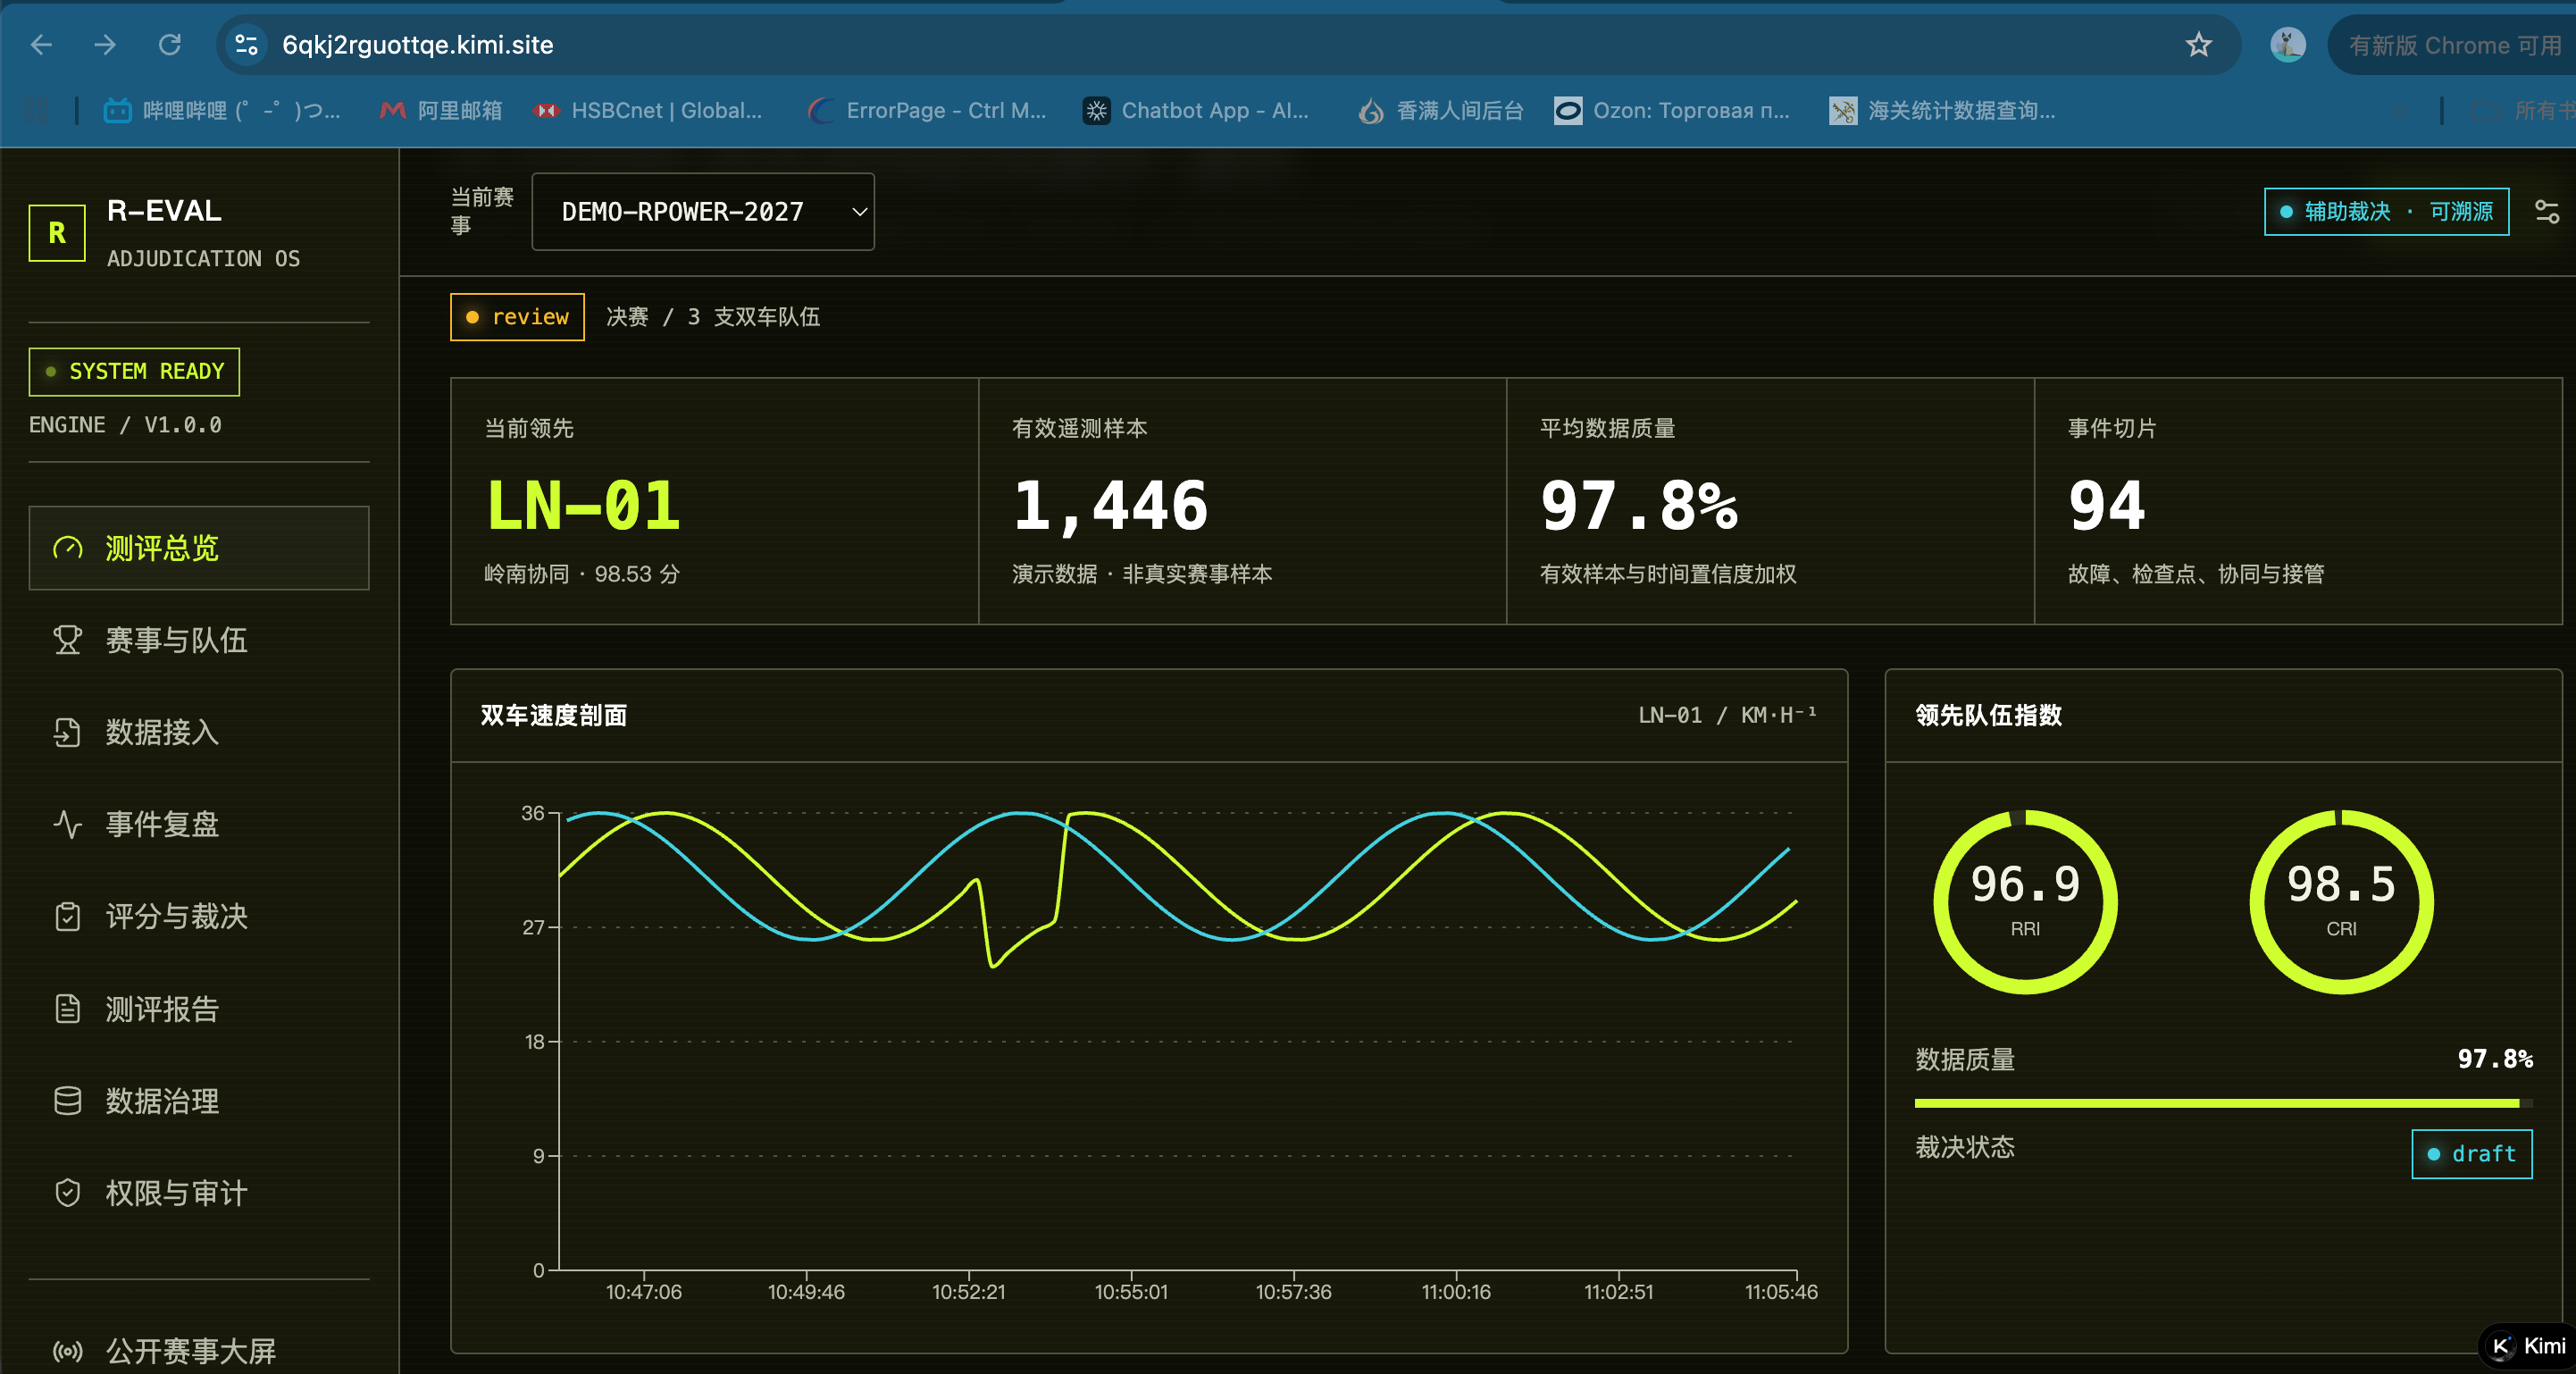
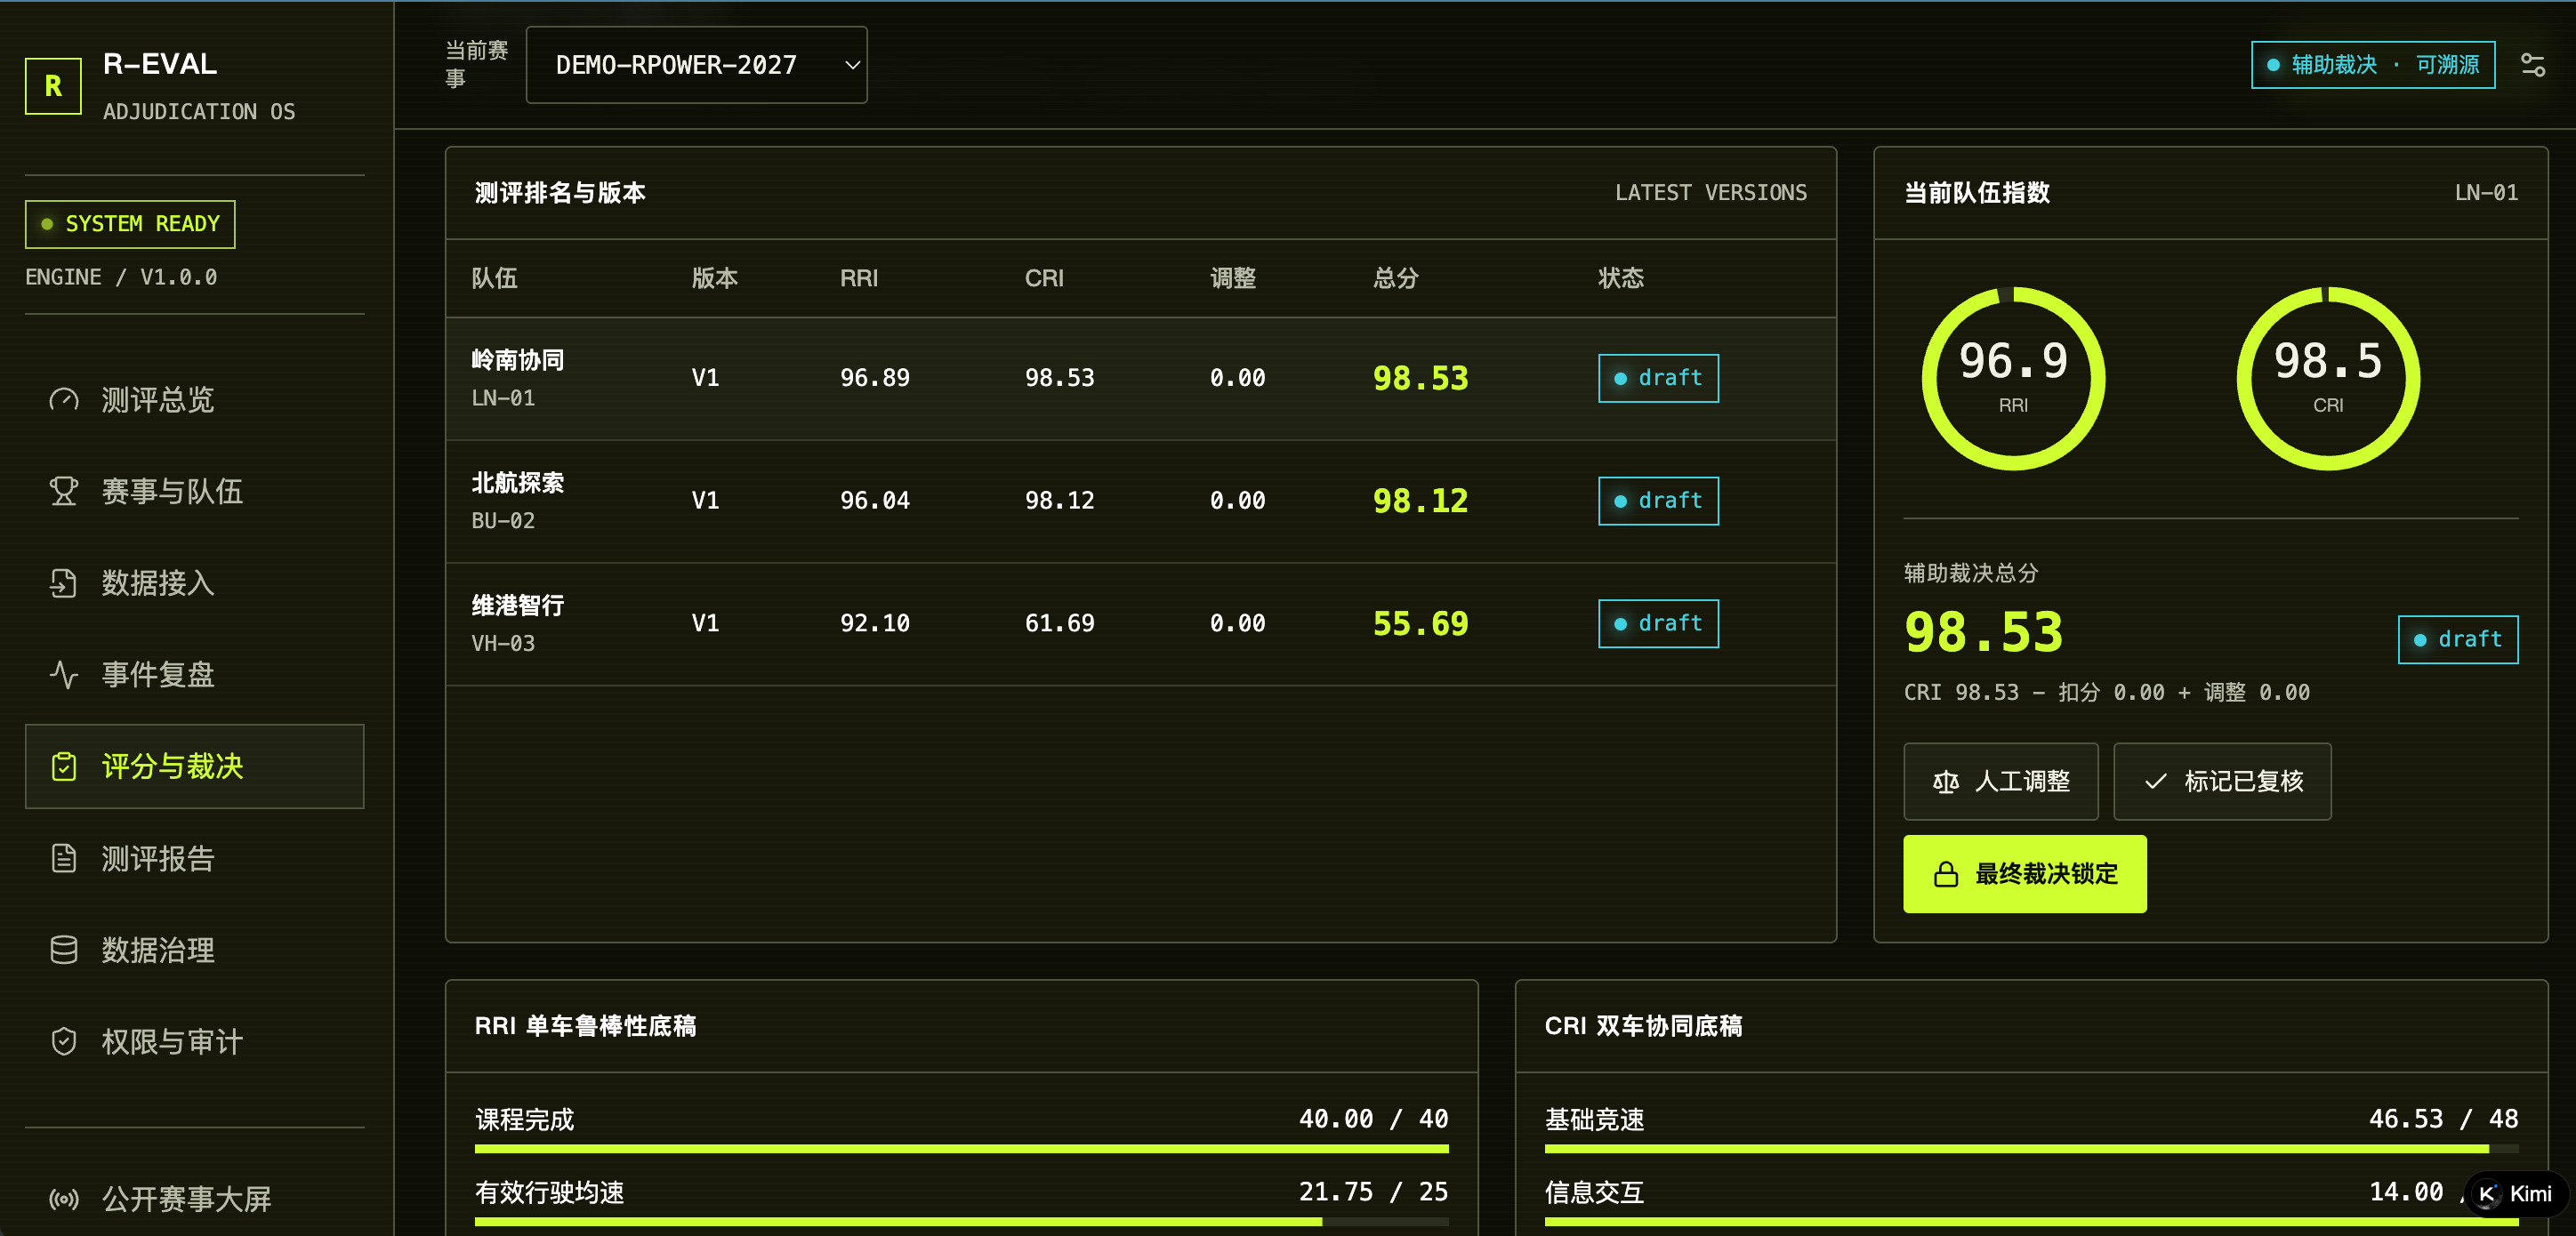
RRI / CRI:可靠性不再靠形容词
RRI · 机器人可靠性指数
基于故障注入结果与任务过程数据,对单体机器人在规定场景下的可靠性进行量化评分——同一台车,换一批数据,分数自己说话。
CRI · 协同可靠性指数
面向多车协同:队形保持、任务分配成功率、协同链路稳定性纳入统一量化——协同能力第一次可以被横向比较。
两种交付方式,状态如实标注
| 交付方式 | SaaS 订阅 / 本地化部署(数据不出域) |
|---|---|
| 运行状态 | 已上线,处理链路端到端运行 |
| 数据输入 | R-Box 采集数据(兼容标准格式导入) |
| 在线演示 | 6qkj2rguottqe.kimi.site(需 Kimi 账号登录) |
R-SIM 仿真平台 · 高校双车协同科研套件
R-SIM 仿真平台(规划中)
与 R-Box / R-Eval 实测数据闭环的仿真环境:真实故障数据回流修正仿真模型,收窄 sim-to-real 鸿沟。2027 年 Q4 内测。
双车协同教学科研套件
面向高校实验室的产品形态:双车载体 + R-Box 测量 + R-Eval 教学版 + 课程实验,开箱即用的多智能体科研平台。